3D环境可视化的视角定义研究
本文阐述3D环境可视化的视角概念、参数与影响因素,总结巡航、路口、泊车等场景下的视角定义原则。
 Apollo智能驾驶体验设计中心百度IDX查看原文
01 视角的概念和内涵
视角,英文相关的描述有FOV(Field of View,FOV)、Angle of View、Perspective等描述,可以理解为特定时刻观察世界的角度和可以观察的范围。它是个名词,前面可以加很多主语。比如,人的视角、光学摄像机的视角、虚拟摄像机的视角等等。不同类型的视角下有不同的最佳参数和适用场景。
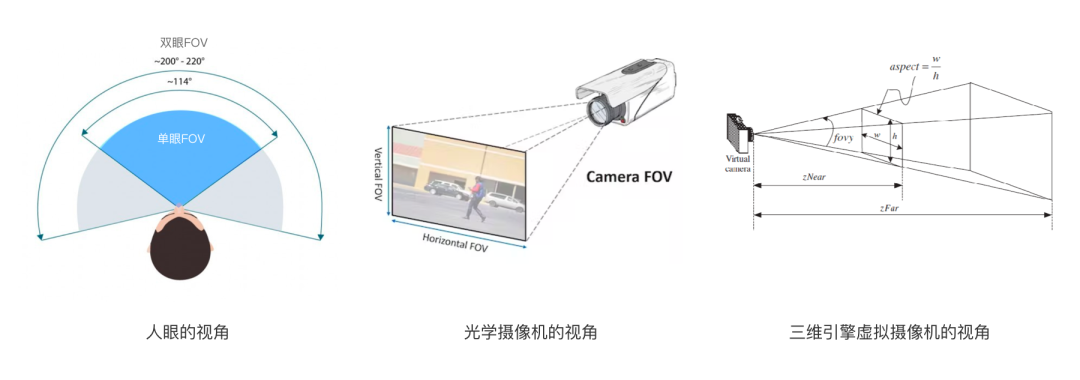
常规的界面设计主要基于手机、电脑等显示屏幕,基本不涉及视角的定义。对视角有要求且实践较多的主要在游戏和电影行业,我们可以先初步了解下这两个行业的视角定义,再聚焦到智能驾驶产品3D环境可视化的视角定义。
1. 游戏中的视角
目前主流的游戏按显示设备可划分为屏幕游戏和VR游戏。
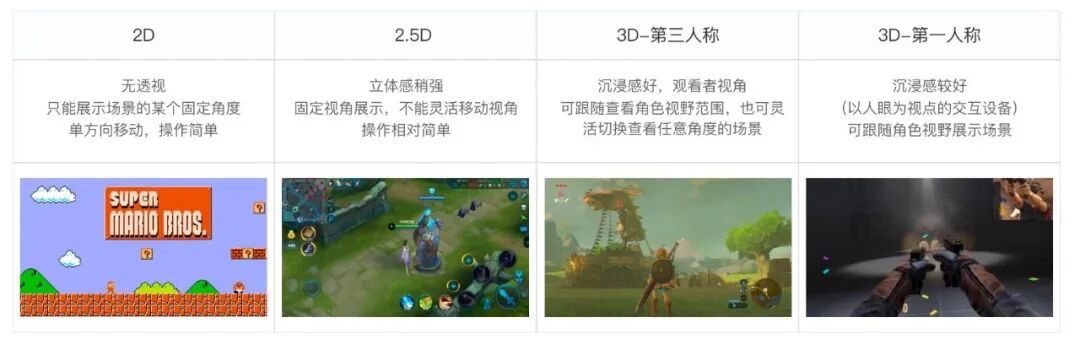
游戏的视角大概有2D、2.5D、3D三种,不同视角的观看和操作特性有所差异,如下图2所示。
2D无透视和2.5D固定视角,只能展示场景的某个固定角度,适合刻意与真实世界拉开差距的卡通类游戏;3D视角可以细分为以观察为主的第三人称视角和以人眼为视点的第一人称视角,3D视角能跟随角色展示全部场景的任意角度,更接近真实世界视角,临场感较好,操作难度相对较大。
一般而言,屏幕游戏中人眼距离屏幕有一定的距离,使用观看者视角(第三人称视角)更加舒适。而VR游戏以人眼为视点,基本采用更沉浸的第一视角,FOV大多在90~110度之间,比较符合人眼的观察范围,不易眩晕。
2. 电影中的视角
电影中的视角主要是使用最具展示性(美感、氛围&逻辑)的方式讲述导演的故事,让观众在观看时沉浸在故事中,了解导航想传达的氛围和情绪。
电影的视角取决于导演使用的摄像机镜头参数、拍摄的角度和镜头的运动方式。
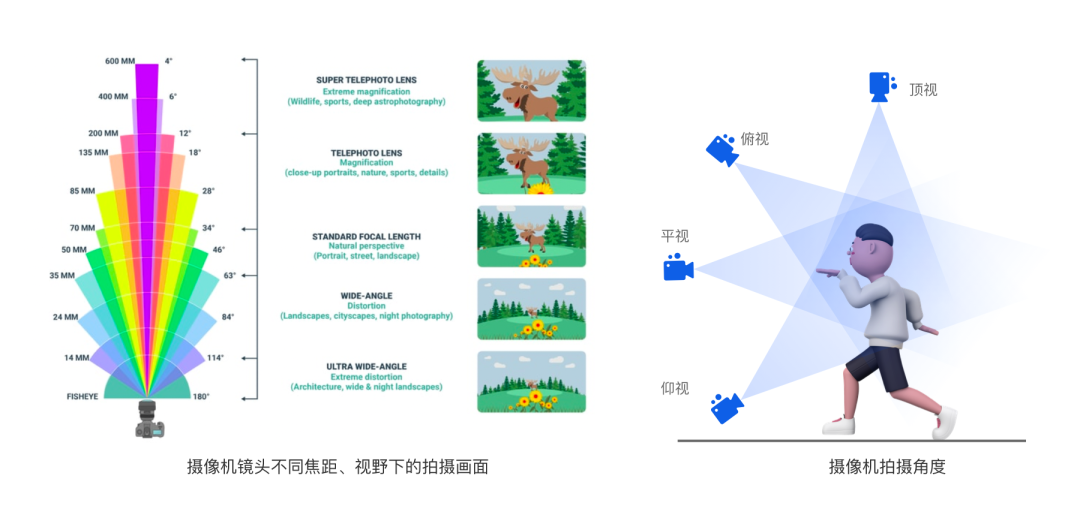
摄影机镜头:有广角、标准、长焦之分,不同镜头的焦距、视野有差别,焦距(Focal Length)越小,视野(Angle of View)越广,景深(Depth of Field)越大,透视感越强。
拍摄角度:是摄影机与被摄对象之间的角度,有平、仰、俯以及正、侧、反等多种,可以单独使用或综合使用。角度是镜头画面构图的重要因素,有着丰富的艺术表现力。
镜头的运动:包括推/拉、摇、移、跟、升降等,镜头的运动与被摄对象的运动结合起来,组成了电影场面调度,使画面更为生动、丰富,增强视觉动感,有助于形成富于表现力的艺术节奏与气氛。
3. 最佳/典型视角
那么是否存在最佳视角呢?
研究发现,人们常常从不同的角度与生活中的真实物品或场景进行体验互动,人们对物体和场景的视图是有偏好的。通常大众偏好的典型视图往往具备以下特征:当提起某物体时,头脑里最先浮现的视图;最具审美价值的视图;更能观察到该物体的典型特征,携带足够多的信息量。
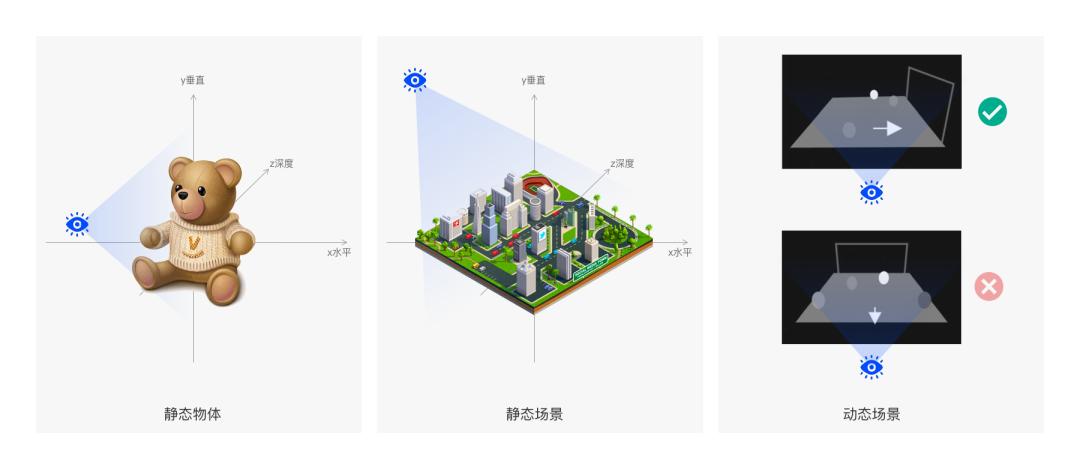
三维物体和场景、动静态场景的最佳视图也有一些差异,如下所示。
静态物体:更偏好水平方向倾斜、垂直方向偏移不大的侧视图。这类视图一般也是可视表面积最大、信息量最丰富的角度。
静态场景:更偏好垂直方式、水平方向偏移不大的俯视图。这类视图更适合了解全局状态并带入空间方位。
动态场景:与单个对象相比,动态场景的最佳视图应该能最大化表达对象之间的空间关系变化。比如:在赛跑游戏中,为更好观察不同对象的位置关系,更偏好与运动轴垂直的视线角度。
总的来说,视角是人们观察世界的方式,好的视角符合人类大脑对场景或事物的典型认知,能帮助快速识别对象特征和空间关系。
02 3D环境可视化中的视角参数
智能驾驶产品的3D环境可视化中讨论的视角,主要是指在三维引擎软件中通过调节虚拟摄像机的参数,获得的在显示屏幕上的可观察场景范围和角度。不同引擎的视角定义参数不同,但基本都是通过摄像机的设置实现,常用的参数可归纳为4个类型,如图5所示。
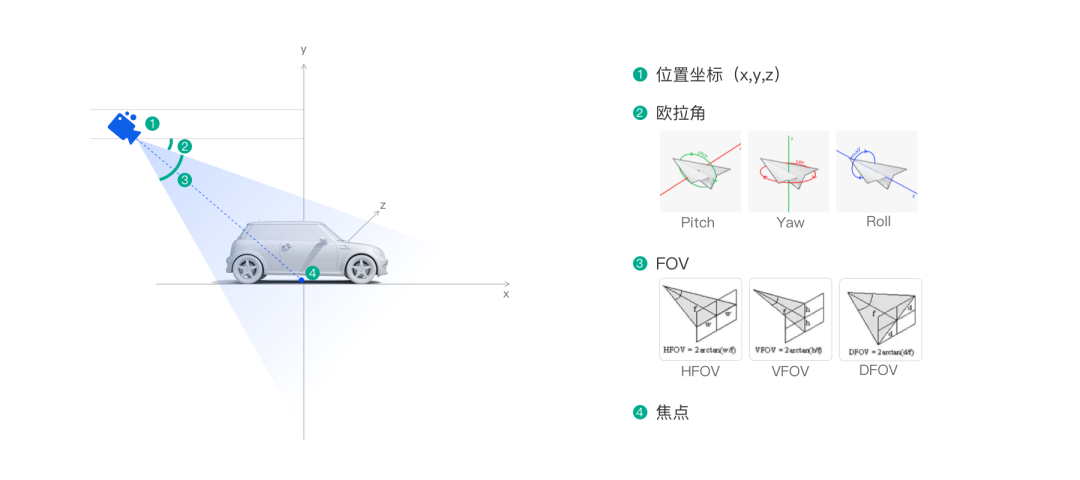
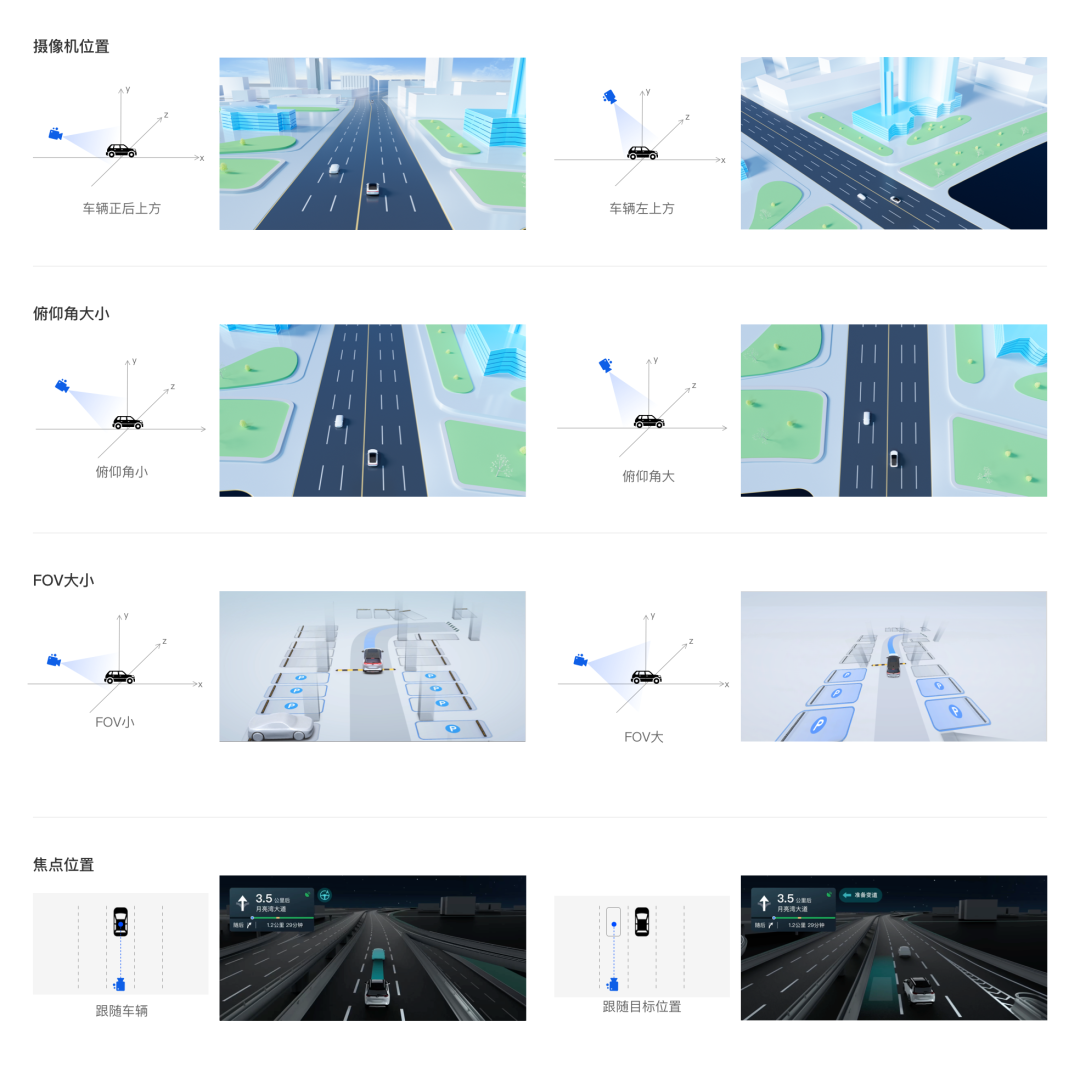
位置:摄像机在整个三维世界的位置坐标。智能驾驶环境中一般以自车为三维世界坐标原点,摄像机位于自车的后上方;也有一些场景,可以根据需要位于对象左右。
欧拉角:观察的方向,驾驶场景常用的是俯仰角,即Pitch。俯仰角越大,越接近于正俯视,透视感越弱,前后的相对距离也就越准确;俯仰角越小,透视和纵深感越强,但前进方向的距离关系由于透视则有一定的缩短。
FOV:摄像机取景范围,FOV越大,透视越强,但FOV过大会导致画面边缘越容易变形弯曲,影响视觉舒适性。所以需要根据场景类型选择合适的FOV。
焦点:观察跟踪的目标,三维引擎的摄像机有些没有焦点的概念,常常借助虚拟对象实现。跟踪的目标通常是自车,在特定场景也可以稍微有所偏移。
不同参数对3D环境可视化展示的影响如图6所示。
需要注意的是,传统地图产品中会有“比例尺”的概念,使用中常常会和“视角”的概念混淆。
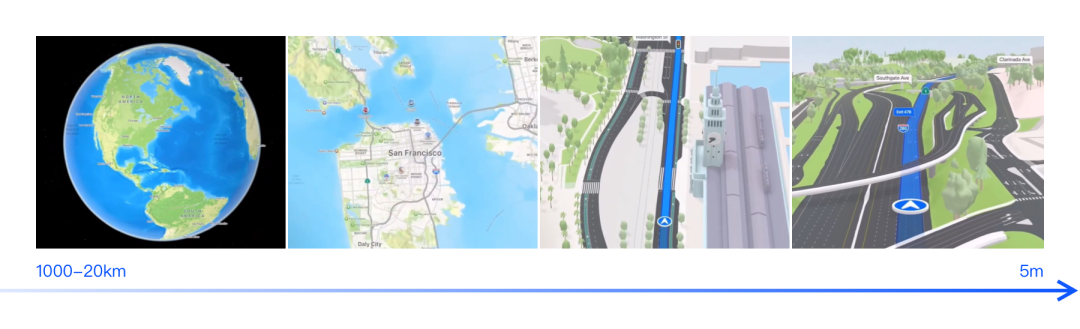
狭义上的“比例尺”,表示图上一条线段的长度与地面相应线段的实际长度之比。公式为:比例尺=图上距离/实际距离。分母越大,比例尺就越小。在同样图幅上,比例尺越大,地图所表示的范围越小,图内表示的内容越详细,精度越高;比例尺越小,地图上所表示的范围越大,反映的内容越简略,精确度越低。从以上描述可以看出,比例尺主要影响信息展示的精度和密度。
而视角主要针对三维空间场景,是观察三维场景和物体的角度,其传达和展示的范围一般较比例尺小,也不涉及过多的信息密度变化。合适视角的应用可以提供更沉浸的空间体验。
由此可见,如果涉及较大尺度的变化,最好采用视角和比例尺相互结合的方式,更有效地传达信息:比如当比例尺较大时,呈现更全局的平面信息;而当比例尺低于50米,则可以加入视角,增强场景的空间表现力。
03 影响3D环境可视化视角定义的因素
我们分析、研究了市面上的多款产品,总体可以看出,地图的底图类型不同,影响视角定义的因素不同。
传统SD底图的主要作用是引导驾驶员按正确的路线行驶,并在恰当的机动点执行正确的操作,比如临近匝道、转弯等机动点提醒用户提前行驶至最右侧车道。由于SD底图以二维信息展示为主,视角的概念较弱,主要是根据距机动点的距离动态变化比例尺。
3D感知仿真依赖传感器的限制,能展示的范围有限,往往只能以自车为中心展示自车周边车辆和车道线,无法提前展示较远处的信息。
HD底图得益于高精数据,除了3D感知仿真,还能展示周边道路环境和设施,构建较完整的驾驶场景,其视角定义可以更灵活丰富。
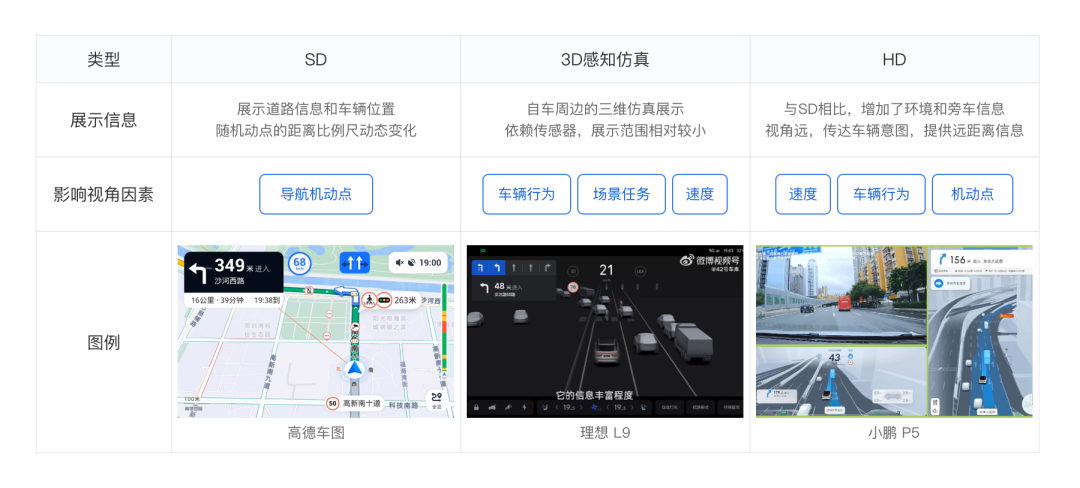
由于SD比例尺策略相对成熟,我们重点研究基于感知仿真和高精底图的3D环境可视化中影响视角定义的因素。通过对业界主流竞品的视频分析及实车体验,归纳出影响视角定义的因素有以下5类:速度、车辆行为、机动点、驾驶权、场景任务。接下来结合案例详细介绍以上因素是如何影响视角变化的。
1. 速度
不同速度下对前方预判距离要求不同,速度越快,需要预留更多时间供驾驶员进行预判。此时调高视角,呈现更远的信息,以满足驾驶需求。
2. 车辆行为
车辆执行动态驾驶任务的行为过程可以分为四个阶段:意图产生、观察决策、动作执行、完成。不同的阶段对驾驶环境信息的了解侧重不同,可以据此进行视角变化,以帮助驾驶员了解车辆的意图和动作,同时更好地观察驾驶情境。以变道和停车等待为例。
(1)变道
以图10为例:变道前,车辆是正常巡航视角,摄像机跟踪车辆前行;准备变道时,摄像机平移至目标车道,跟踪焦点为落位框,侧重观察目标位置前后的车辆情况,同时也减少了透视造成的距离感知偏差。有些产品还会同时抬高摄像机,显示更多侧后方信息来辅助驾驶员判断;变道完成后,恢复正常巡航视角。
(2)遇障/红灯停车等待
如图11所示,停车等待时需要更大范围的信息辅助驾驶员决策,相对于正常巡航视角,可以抬高摄像机增大俯仰角,增加前后方盲区的信息,视图接近俯视,对距离和方向感知也更准确。
3. 机动点
机动点是顺行场景下的下一个驾驶操作点,需要提前传达操作预期,这一点与经典SD地图类似。当临近机动点时,可以根据机动点的道路结构类型,适当调整摄像机,以更好地传达道路形态和环境信息。如图12所示,车辆右转时,摄像机适当右移,以增强对右侧盲区信息的感知,同时并持续跟随车辆移动,随之转动会恢复巡航视角,从而流畅过渡至转弯后的道路环境传达。
4. 驾驶权
不同驾驶自动化能力的智能汽车,驾驶员和系统的任务不同,对3D环境可视化所传达驾驶状态信息侧重不同。
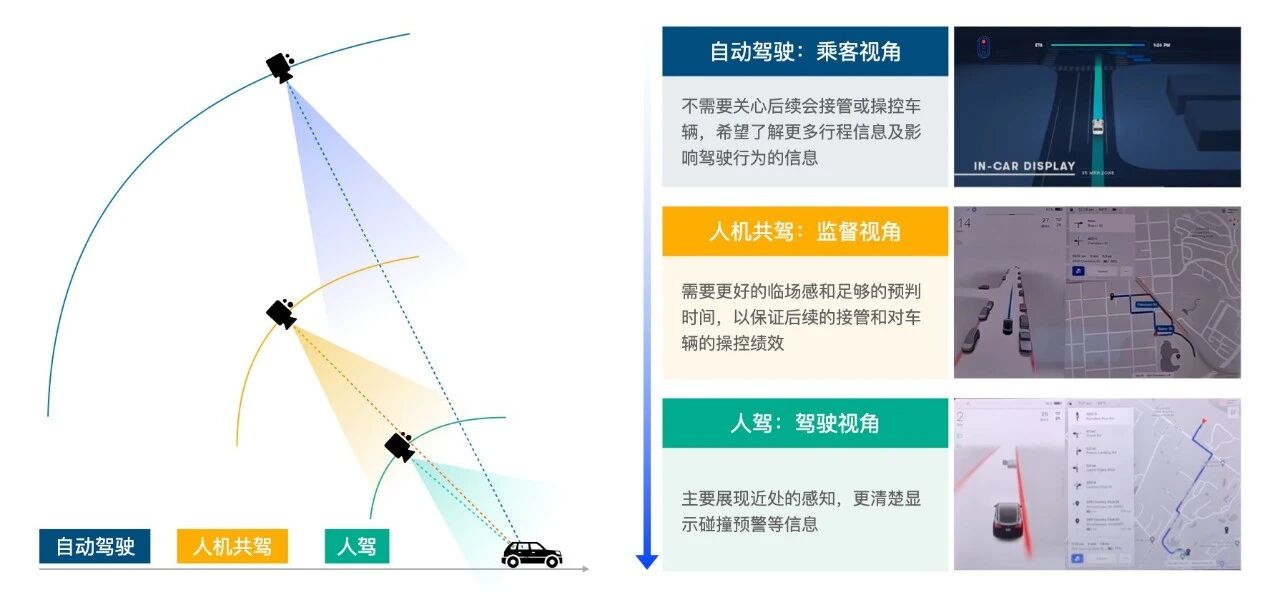
人驾或人机共驾状态下,人需要快速建立对驾驶情境的感知,为了帮用户快速建立空间和方位关系感知(即人因学中视觉显示的空间兼容性),一般采用跟随主车的巡航机位,同时俯仰角较小以增强透视。
自动驾驶技术可以分为L0-L5共6个等级,L0下由人类驾驶员全权操作汽车,L2-L3中部分由人类驾驶员进行操作,L4由无人驾驶系统在一定道路环境下完成所有驾驶操作。L4级自动驾驶状态下,用户角色为乘客,更注重行程路况信息以及车辆行为变化的原因,其车内的乘客屏的常规巡航状态相机位置相对较高且偏俯视,以更多展示全局信息。
5. 场景任务
不同场景任务对3D环境可视化的展示/操作诉求不同。
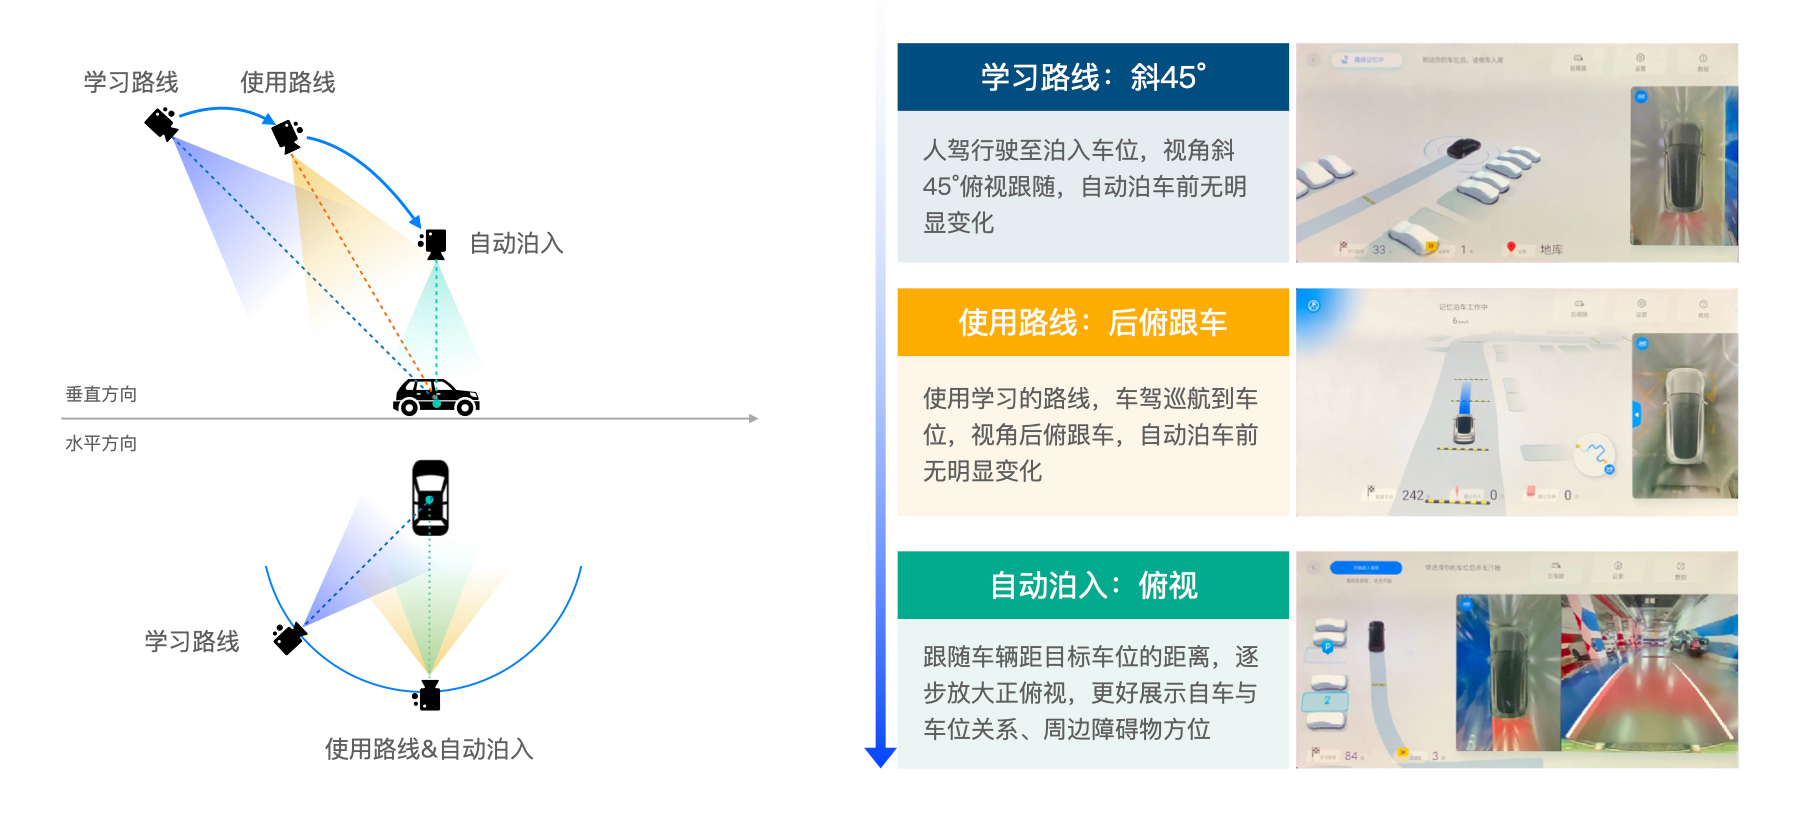
如图14,在智能泊车的使用中,有学习路线、选择车位、泊车入库、使用路线等多个任务阶段。3D仿真底图需同时承载观看和交互操作。为了满足不同环节的业务需求和侧重,可以通过摄像机角度变化来有效区分不同的场景阶段,同时满足不同场景下的信息查看和操作诉求。
6. 硬件设备:显示界面位置及尺寸
驾驶员主要通过座舱的视觉显示界面观看3D环境可视化,了解驾驶状态信息,根据座舱人因关系,不同位置和尺寸的屏幕,用户获取信息的可视性和难度不同。因此视角的定义也应该考虑显示界面的位置和尺寸也会影响视角。
(1)显示位置
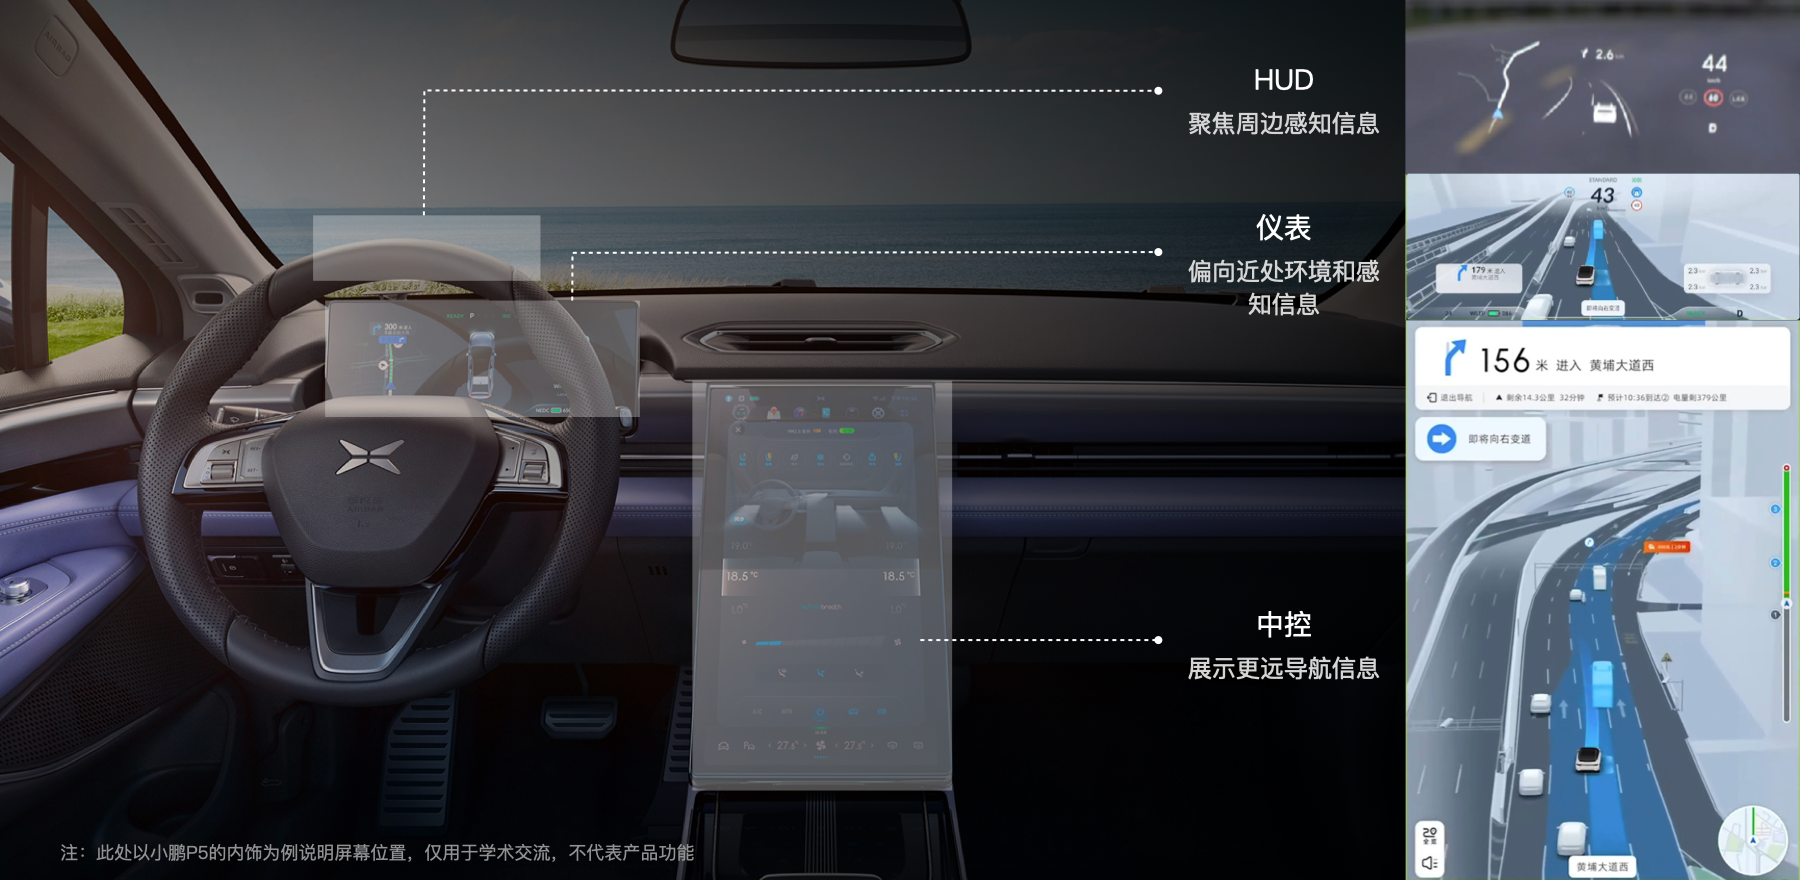
座舱内不同显示界面驾驶员的关注频率不同,信息关注的重点不同,因此视角的定义也有差异。以小鹏P5为例,如图15其座舱中仪表和中控均有3D环境可视化的展示,但展示视角有所差异:仪表,更聚焦自车周边信息,为降低驾驶眩晕感也会减少视角变化;中控则摄像机更远,以便展示更远的导航信息。
目前有些产品已经在HUD中展示三维可视化信息,虽然HUD视线更接近与人眼正常视线角度,但由于自身显示尺寸和精度限制,不太适合展示过于复杂的信息,甚至会干扰观察前方环境信息。
2)屏幕尺寸和比例
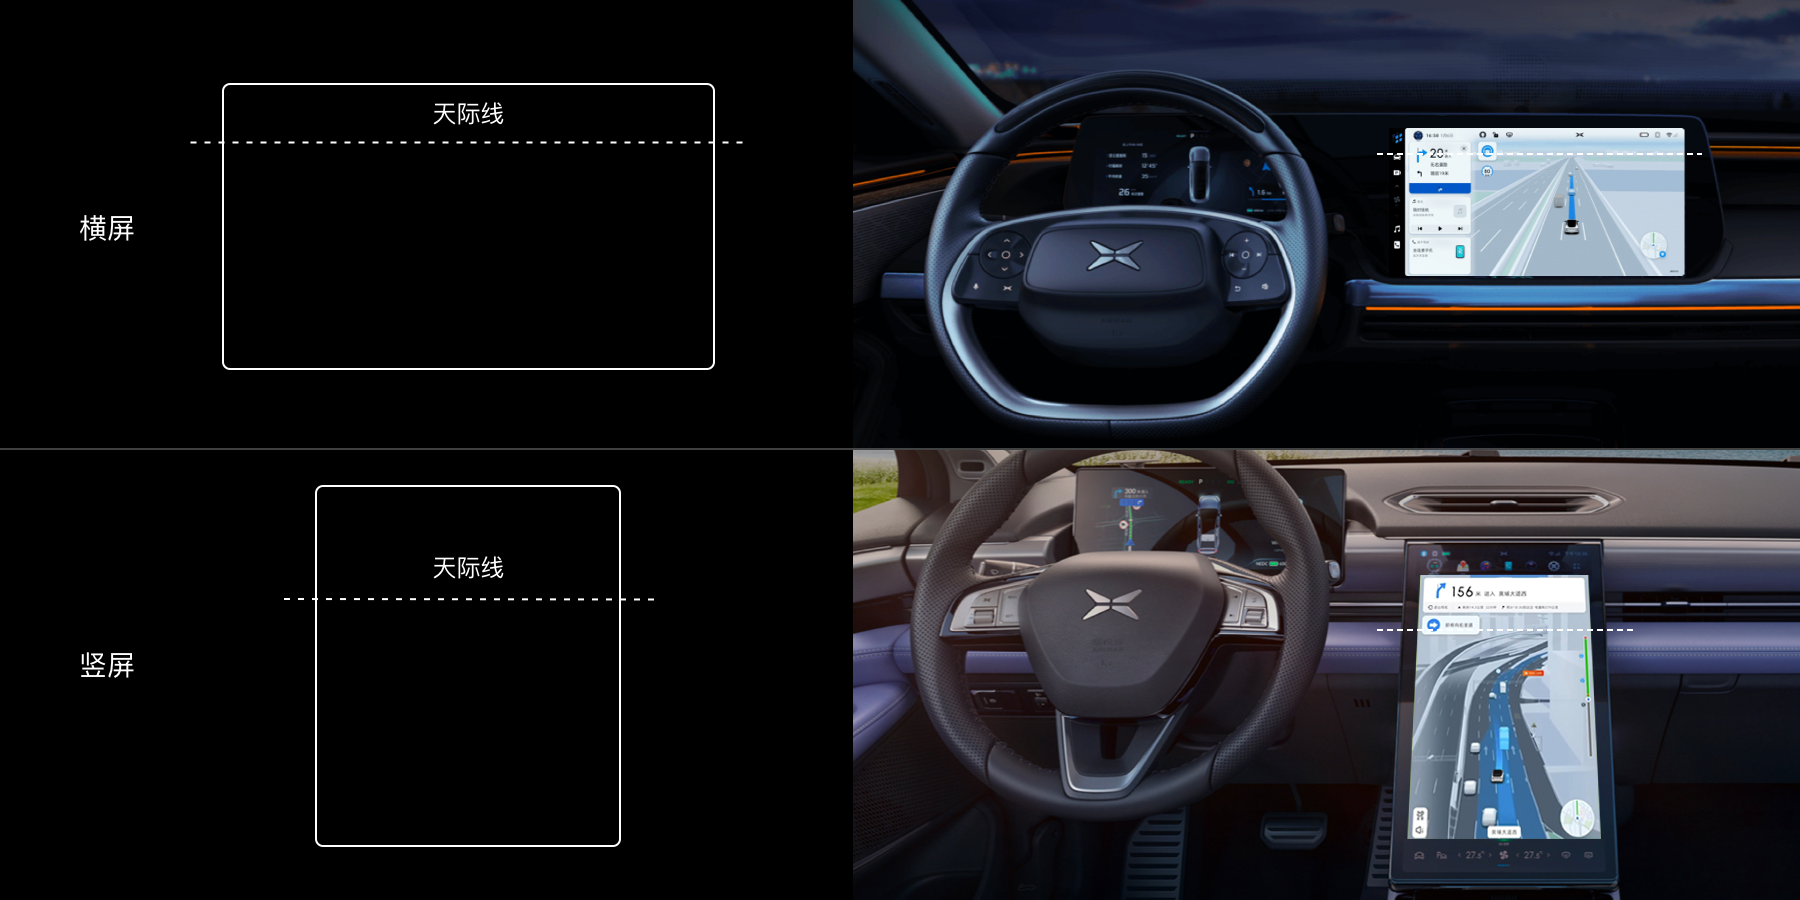
屏幕自身的尺寸和比例也会影响视角的定义:横屏下为充分利用屏幕高度,显示更多路线信息,天际线较高;竖屏下高度有优势,适当降低天际线,增加空间感。
04 视角定义原则
综合对竞品3D环境可视化的视角定义分析和实际设计实践,我们总结出以下视角定义原则,为后续3D环境可视化的设计提供参考。
1. 视角应满足特定驾驶场景的观察/操作需求
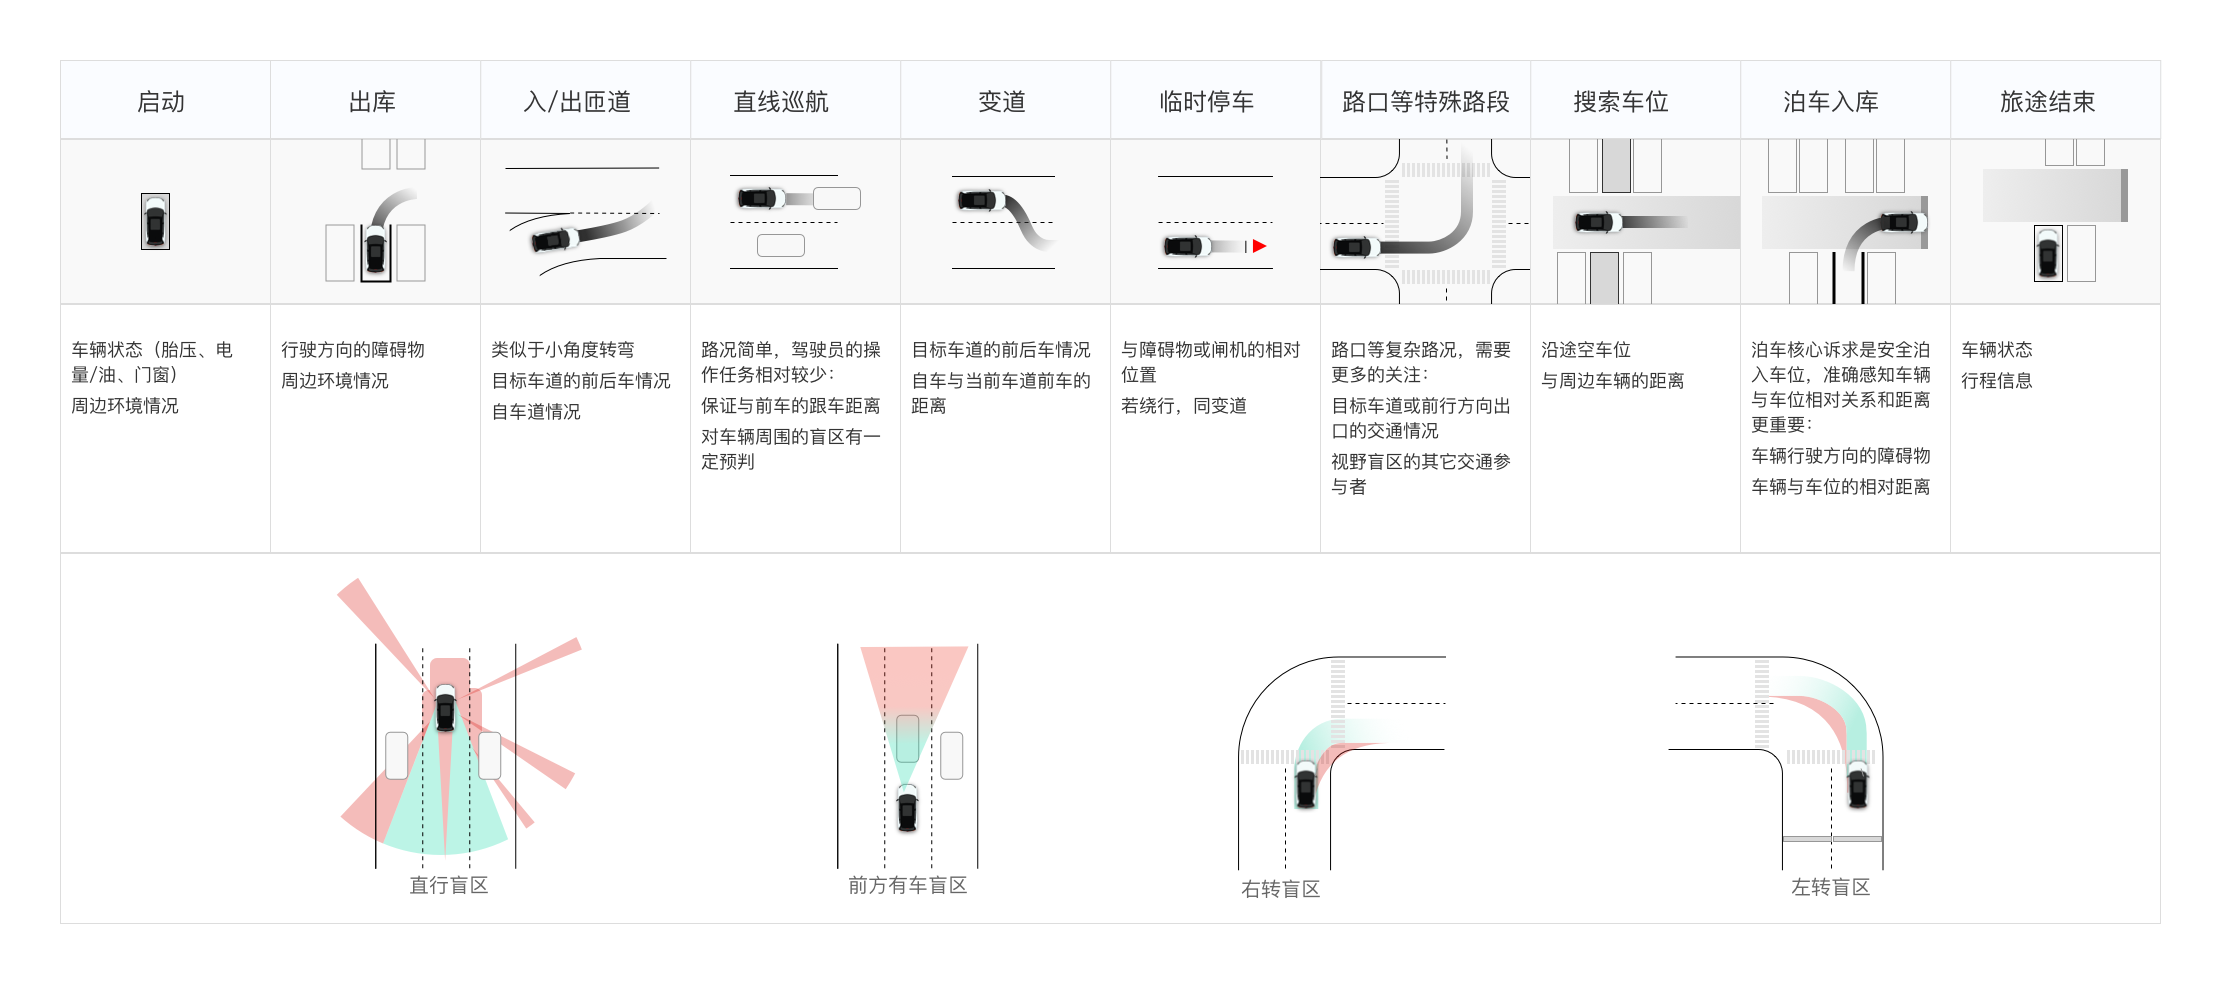
智能驾驶中,3D环境可视化是传递驾驶状态和决策的可视化载体,视角定义首先应该满足该场景下驾驶员的观察/操作需求,尽可能提高系统的透明度和可操作性,具体来说:
常规巡航跟车驾驶状态,侧重观察前方视野和跟车距离,要保证驾驶安全,任何速度下应保证至少3秒的反应时间,所以一般来说速度越高,镜头拉得越高越远;
路口等复杂场景,侧重观察路边的行人等道路参与者,路口通行环境较复杂,需要关注多个方向的信息。可适当增大俯仰角,弱化天空等环境信息,强调路面信息;
自动泊车场景,人跟随系统引导操作,人-图交互操作较多,侧重观察不同场景的区分和引导,也需要考虑操作区域在界面中的大小。
2. 视角数量及变化应克制、减少眩晕
虽然每一个特殊场景都可以定义最适合其场景的视角,但在动态、连续的驾驶过程中,过多的视角及切换,容易让观者产生晕眩,因此需要衡量变化的收益:
若触发视角变化的因素不稳定,尽量不进行视角切换,避免画面频繁跳动;
若变化后视角持续的时间不长,建议较小的幅度(变化方向少、角度小)或较平缓的速度;
视角变化时,尽量提供明确的视觉焦点;
开始或结束等相对明确的状态,可使用较大有仪式感的视角变化,如开启或完成。
3. 符合车载视觉显示的基本人因要求
3D环境可视化界面,从驾驶员信息获取通道来看仍属于视觉通道,应符合基本的车载人因、静态&动态视觉显示原则:
主车是观察的核心,为保证识别效率,主车短边尺寸不应小于最小的可识别尺寸;根据百度与同济大学汽车交互设计实验室的研究结论《车载HMI界面效果客观指标实验》:在中控屏幕的界面设计中,图标大小的建议较小值为9mm;当图标大小为12mm及以上时,设计师拥有较大发挥空间。图标设计需要根据具体屏幕大小对图标大小进行控制。以12.3英寸(1英寸=25.4毫米)的中控屏幕为例,主车短边尺寸≥[建议图标值],则主车短边最小建议值9mm,约60px最佳值12mm,约80px。
若渲染中存在需要操作的元素,要保证最小操作尺寸;
符合空间兼容性,提高操作效率;
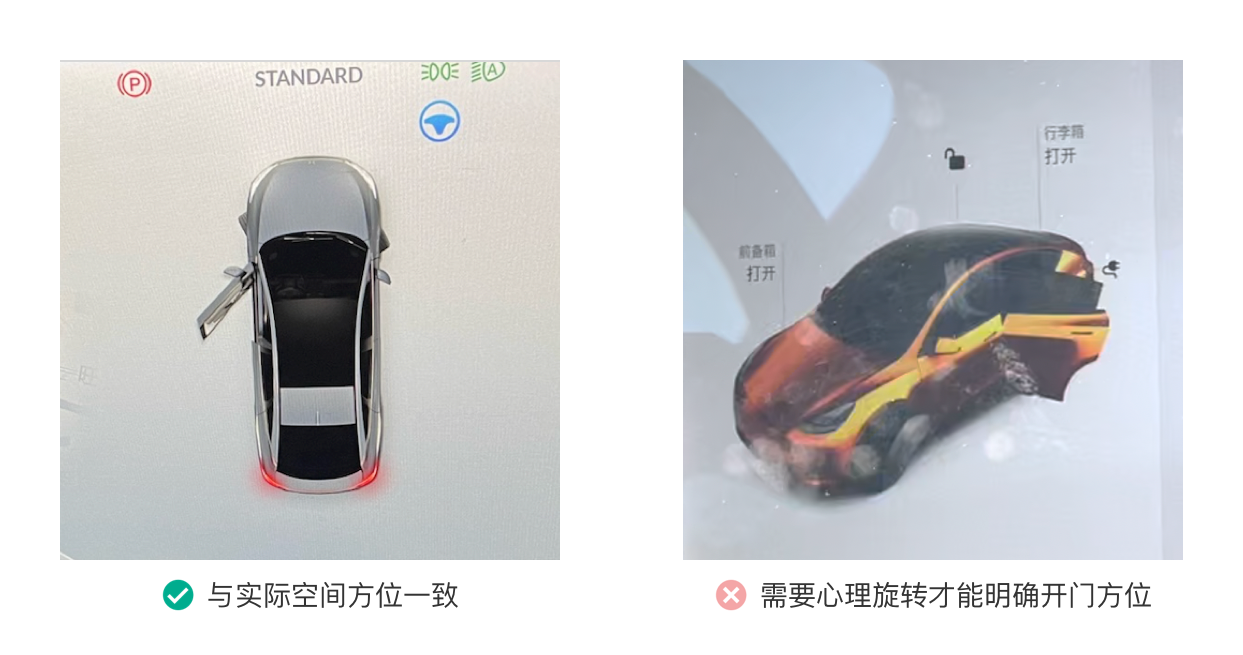
视角的选用应保证主车显示的空间关系应该与用户实际方位一致;尽量保证不需要复杂的心理旋转来找到正确的方位,尤其是在涉及左右方位的判断,如图18。
4. 结合传感器感知能力范围合理考量
传感器的感知能力包括大小、方向和稳定度等,不同智驾功能使用时开启的传感器不同。
纯3D感知底图,需要根据感知的范围进行视角远近的调整。
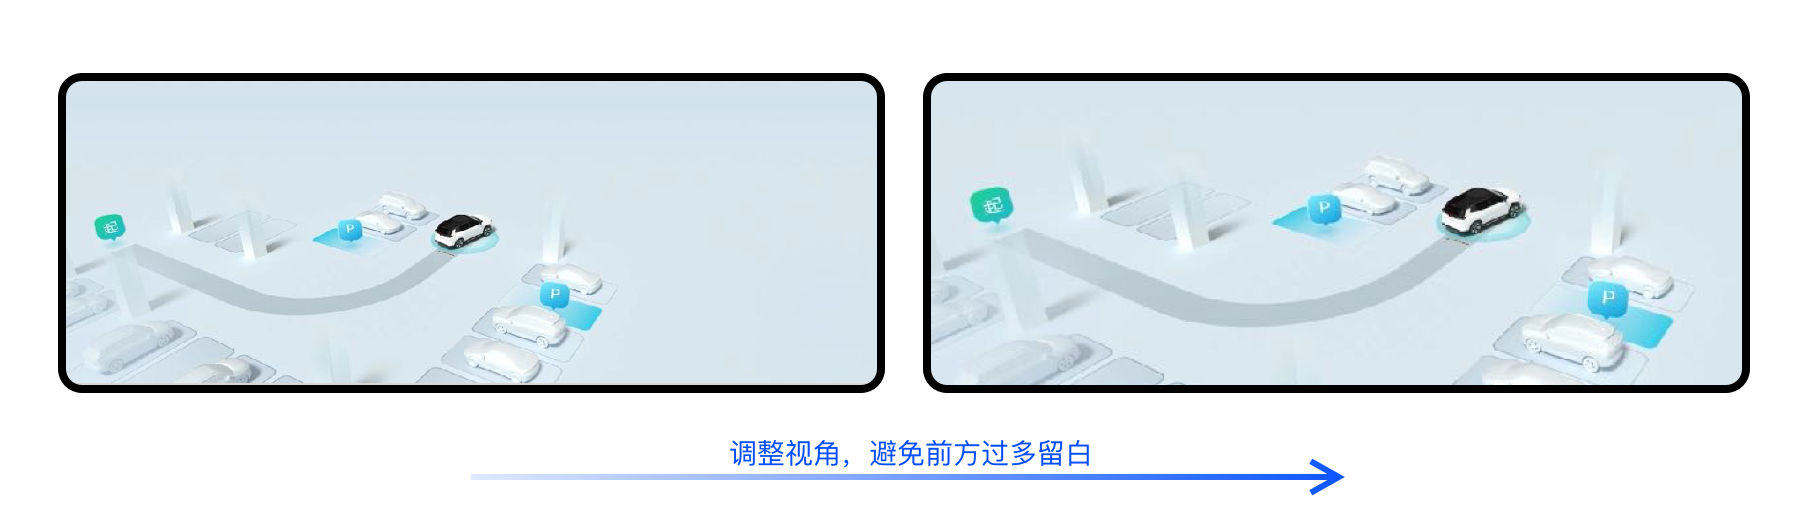
如下图19某版本的AVP在记忆路线的过程中,只能开启后向感知,只有主车后方的元素才会被感知且展示,如果主车放置在中间,由于前方无感知元素展示,页面空白较多,我们可以调整观看视角,避免过多留白。
HD地图,可根据硬件感知范围和精度,合理考量主车位置:后向感知范围弱的车辆,可考虑主车位置靠下1/3,后向感知范围丰富且准确的,主车位置可适当偏上。
5. 尽量避免用户手动调整视角,控制自由度
人驾及人机共驾场景下,均需要避免非必要的屏幕操作,以免分散驾驶员的注意力,导致用户分心。
尽量按场景动态提供最佳展示视角,减少手动调整诉求;
若需要手动,建议控制调整的自由度(最好是常用视角切换),且提供自动恢复。
- 关于游戏视角的选择https://mp.weixin.qq.com/s/zL8JyfOWjqkpOvzQWL8GOA
- 影镜头http://edu.1905.com/archives/view/315/
- OpenGL学习笔记(七)摄像机https://blog.51cto.com/u_15127501/4201188
- Garsoffky, B., Schwan, S., & Huff, M. (2009). Canonical views of dynamic scenes. Journal of Experimental Psychology: Human Perception and Performance, 35(1), 17–27. https://doi.org/10.1037/0096-1523.35.1.17
- James Stephen Higgins (2011).Canonical views of objects and scenes.Google,Inc.
- 百度与同济大学汽车交互设计实验室.《车载HMI界面效果客观指标实验》.2020.
雁评
真实、有观点的好评或吐槽,欢迎分享你的使用体验。